
(주)모빌테크
자율주행 Sensor Calibration
벤처 인증
시리즈 B
누적 투자 200억↑
51-300명
유연근무제
경조금
복지포인트
식대 지원
음료/간식 제공
- 공고소개
- 주요업무
- 자격요건
- 우대사항
- 채용절차
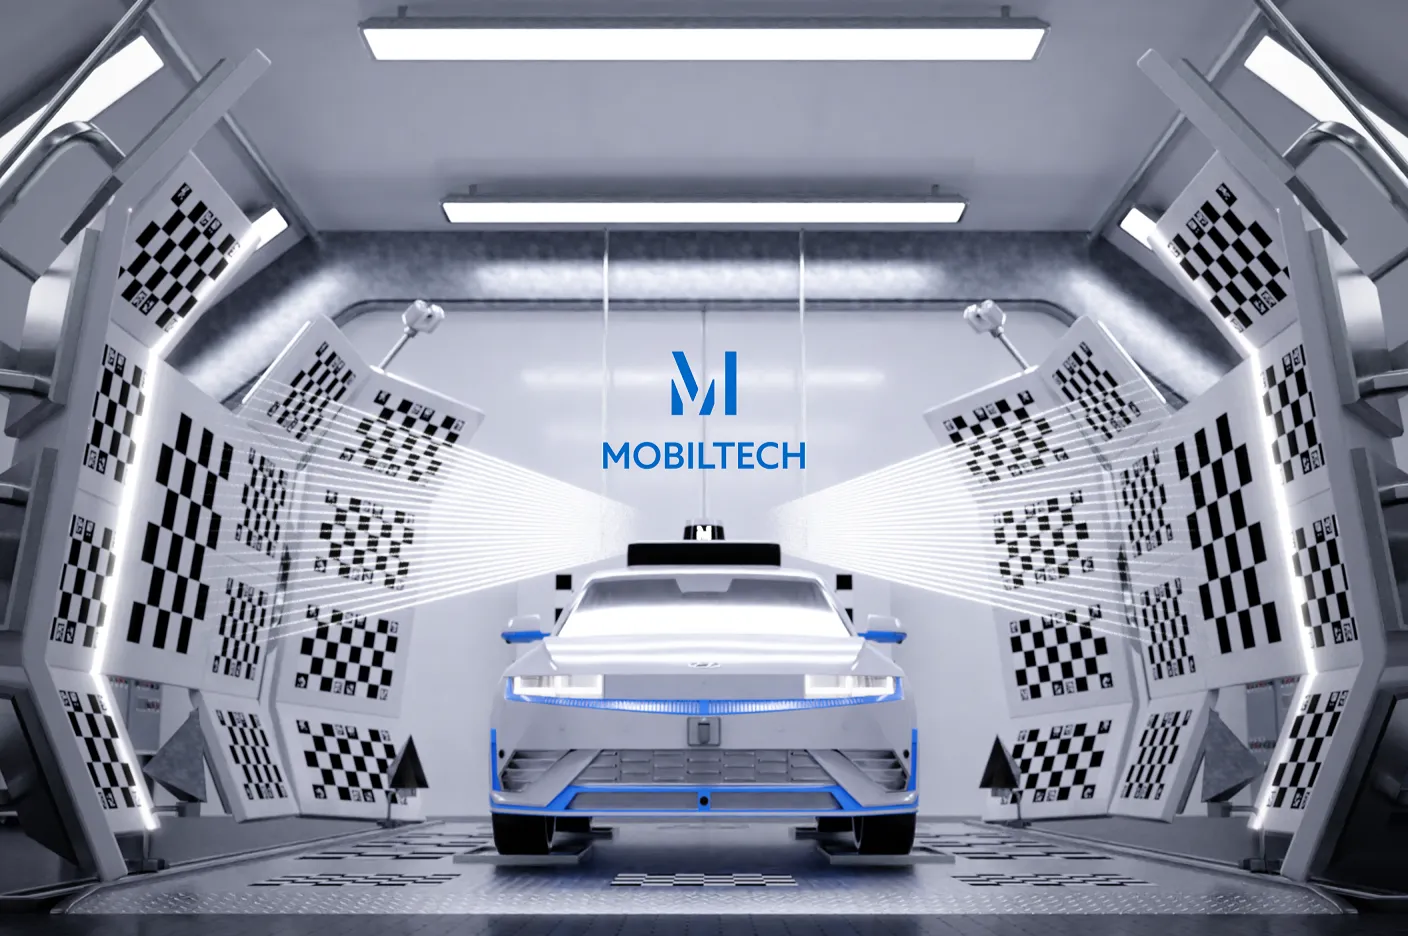
모빌테크는 MMS(Mobile Mapping System), 자율주행, 로봇 플랫폼 등 다양한 응용 분야를 위한 정밀 공간 인식 기술을 개발하고 있습니다.
본 포지션은 센서 간 고정밀 캘리브레이션 및 시간 동기화 기술의 소프트웨어 개발을 주도하며, 정밀하고 안정적인 센서 융합 기반 시스템 구축에 핵심적인 역할을 수행합니다.
이번에 모집하는 포지션은 카메라 내부 파라미터 캘리브레이션(Intrinsic Calibration), 다중 센서 간 외부 파라미터(Extrinsic Calibration), PTP 기반 시간 동기화 시스템 개발 등의 핵심 기술을 개발하며, 이를 자율주행, 로봇 내비게이션, 디지털 트윈 등 실서비스의 품질 향상을 위해 설계·최적화하는 역할을 수행합니다.
특히, 다중 장비의 융합을 위한 초정밀 캘리브레이션, 실시간 추정 및 자동화 기술을 개발하며, 시뮬레이션 기술을 결합해 해당 기술이 가상환경 구축, 안전성 검사 등 다양한 응용 영역으로 자연스럽게 확장될 수 있도록 연구개발을 함께 진행하게 됩니다.
주요업무
[Calibration]
단일/다중 센서(카메라, 라이다, 레이더) 간 정밀 캘리브레이션 알고리즘 개발
캘리브레이션 자동화 기술 개발
온라인 캘리브레이션 시스템 구현
캘리브레이션 신뢰도 평가 및 이상 감지 기술 개발
[Synchronization]
PTP 기반 고정밀 시간 동기화 시스템 설계 및 구현
자격 요건
학력: 4년제 학사 또는 석사 학위 이상 (컴퓨터비전, 로보틱스 등 관련 전공 우대)
경력: 신입 및 경력(2년 이상)
자격사항:
Ubuntu 환경에서의 개발 능숙자
C/C++, OpenCV을 활용한 알고리즘 구현 경험
좌표계 변환에 대한 이해
Git 등 협업 도구 사용 경험
우대사항
Cost function을 설계하고, 최적화 기법을 활용한 캘리브레이션 알고리즘 개발 경험
오픈소스 없이 독자적으로 캘리브레이션 로직을 구현한 경험
다중 센서 캘리브레이션 프로젝트 수행 경험
차량 기반 센서 캘리브레이션 경험
논문 작성 및 특허 출원 등 기술 검증 경험
채용절차
서류전형 > 1차 실무면접 > 2차 임원면접 > 처우 및 채용확정
이 포지션에 필요한 전문분야/기술
Git
PTP
C++
Open CV
PCL

(주)모빌테크
정보 보기
누적 투자 금액
220억원 이상
투자사
한국투자증권, 삼성벤처투자, 에스제이투자파트너스, 지니자산운용, 위벤처스, 우리은행, 현대자동차 제로원, 에이티넘인베스트먼트, 모바일어플라이언스, 팁스(TIPS), 현대자동차, 네이버 D2SF
리멤버에서 수집한 기업 정보입니다.
정보 수정이 필요할 경우, 아래 경로로 요청해 주세요.
리멤버 앱 > 더보기 > 1:1 문의
먼저 입사한 실무자에게 조언을 구해보세요
로그인하고 현직자에게 궁금한 점을 물어보세요
사용자가 커넥트에 입력한 정보를 기반으로 제공됩니다
(주)모빌테크
자율주행 Sensor Calibration
벤처 인증
시리즈 B
누적 투자 200억↑
51-300명
유연근무제
경조금
복지포인트
식대 지원
음료/간식 제공
연봉협의
근무지서울특별시 서초구
경력2년~7년 차
학력학사 이상
마감일
채용 시 마감
이 공고를
주변에도 알려주세요
주변에도 알려주세요