

(주)비욘드허니컴
Robotics/Mech Engineer
벤처 인증
시리즈 A
누적 투자 100억↑
1-50명
성과급
음료/간식 제공
건강검진
스톡옵션
- 공고소개
- 주요업무
- 자격요건
- 우대사항
- 채용절차
- 기타안내


데이터는 우리가 만들고, AI는 모두가 함께 만든다.
전 세계의 자본과 인재가 Physical AI로 몰리고 있습니다. 하지만 현실에서 동작하는 AI를 완성하는 건 모델만이 아닙니다. 실제 환경에서 반복적으로 쌓이는 고품질 데이터, 그리고 그 데이터를 다시 지능으로 바꾸는 학습 구조입니다.
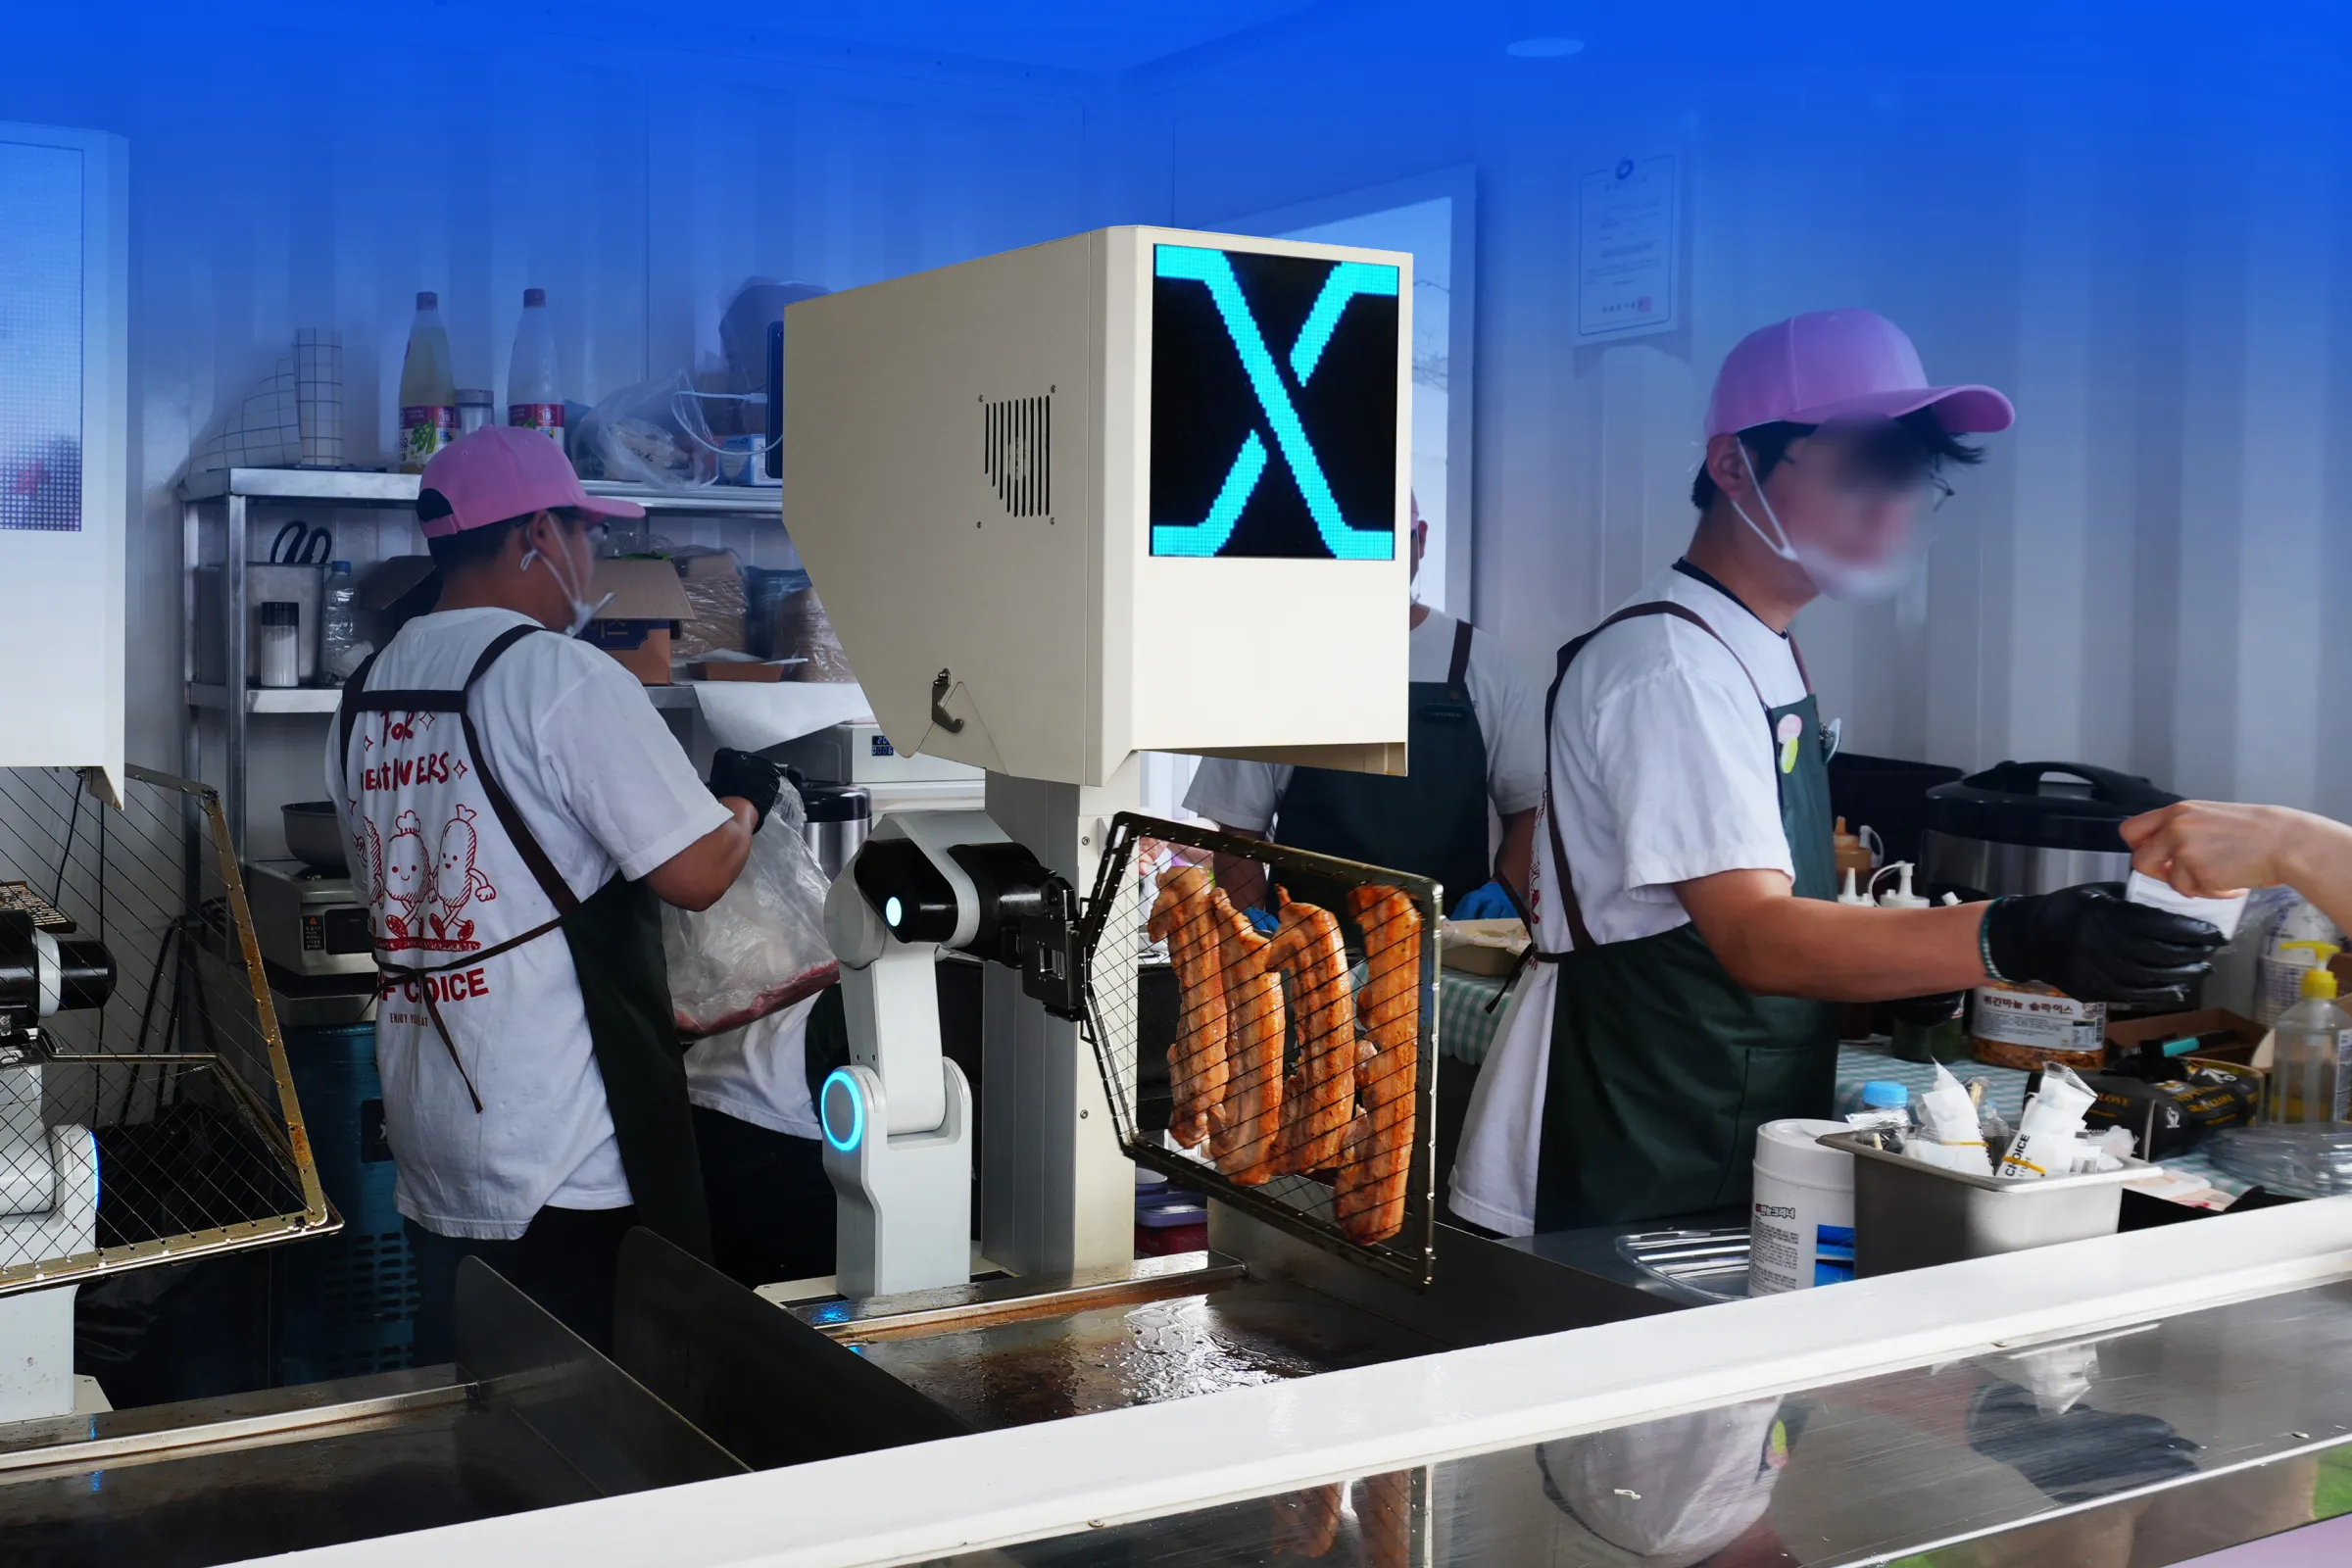
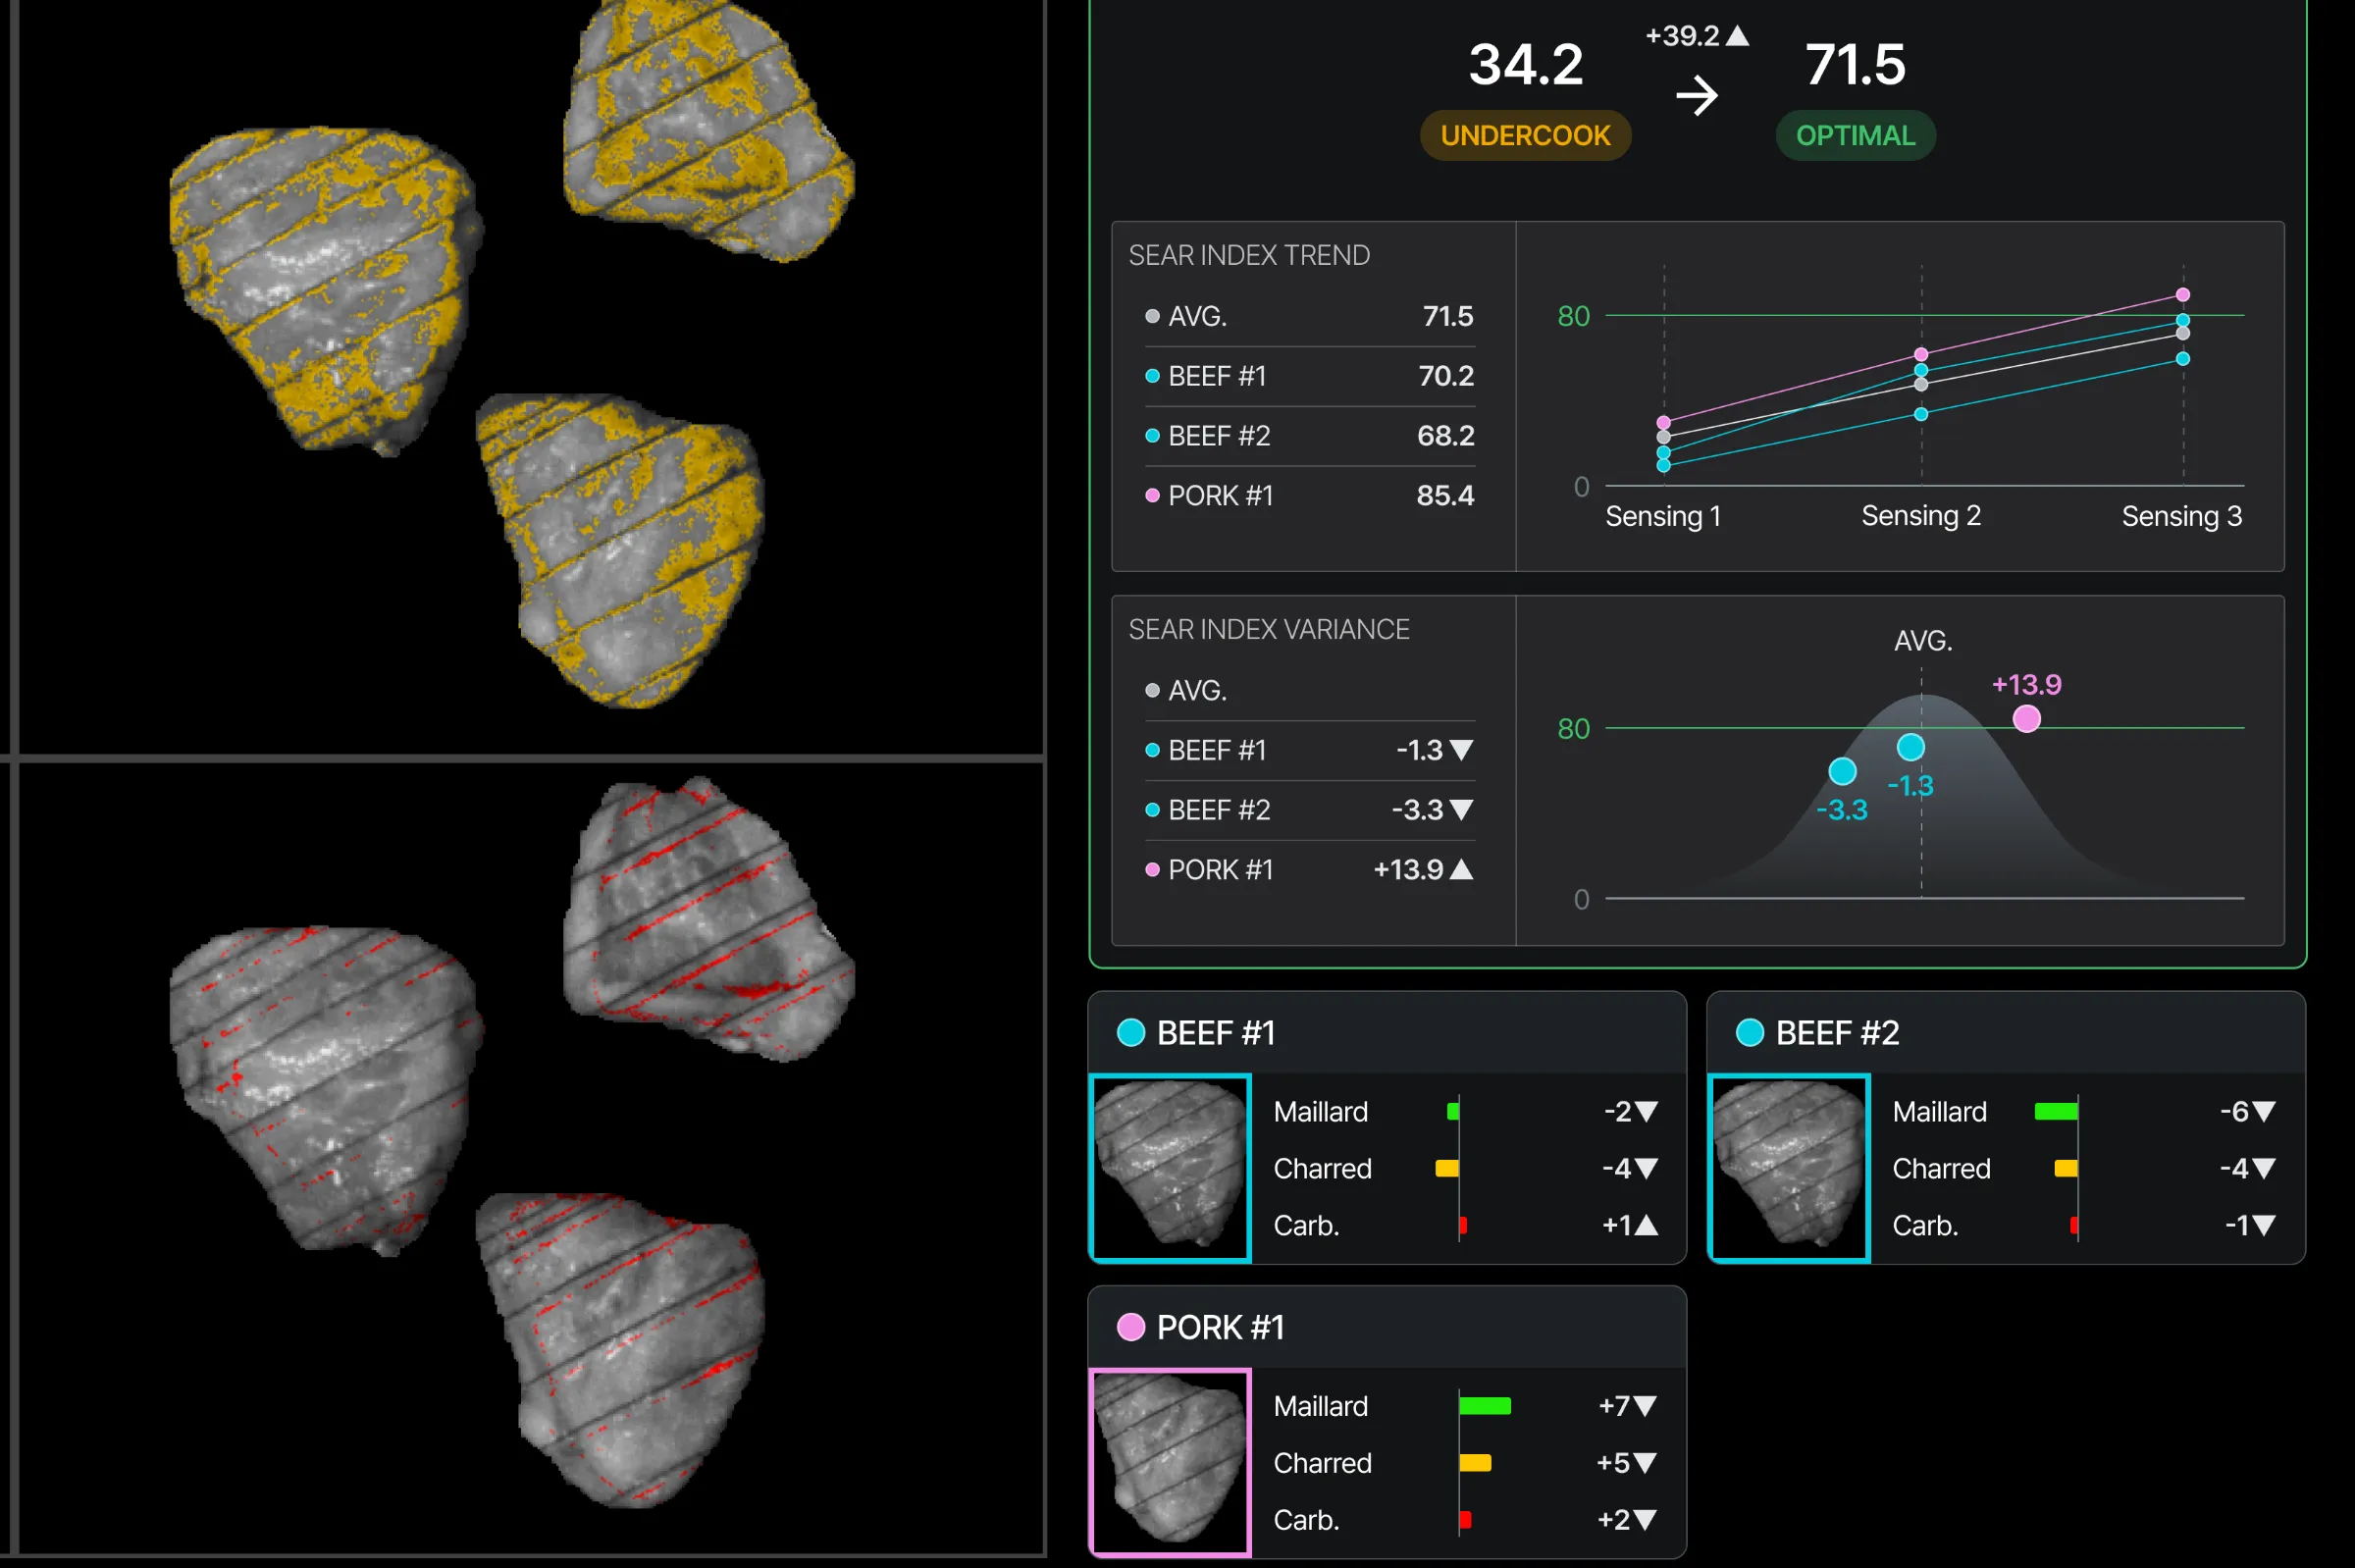
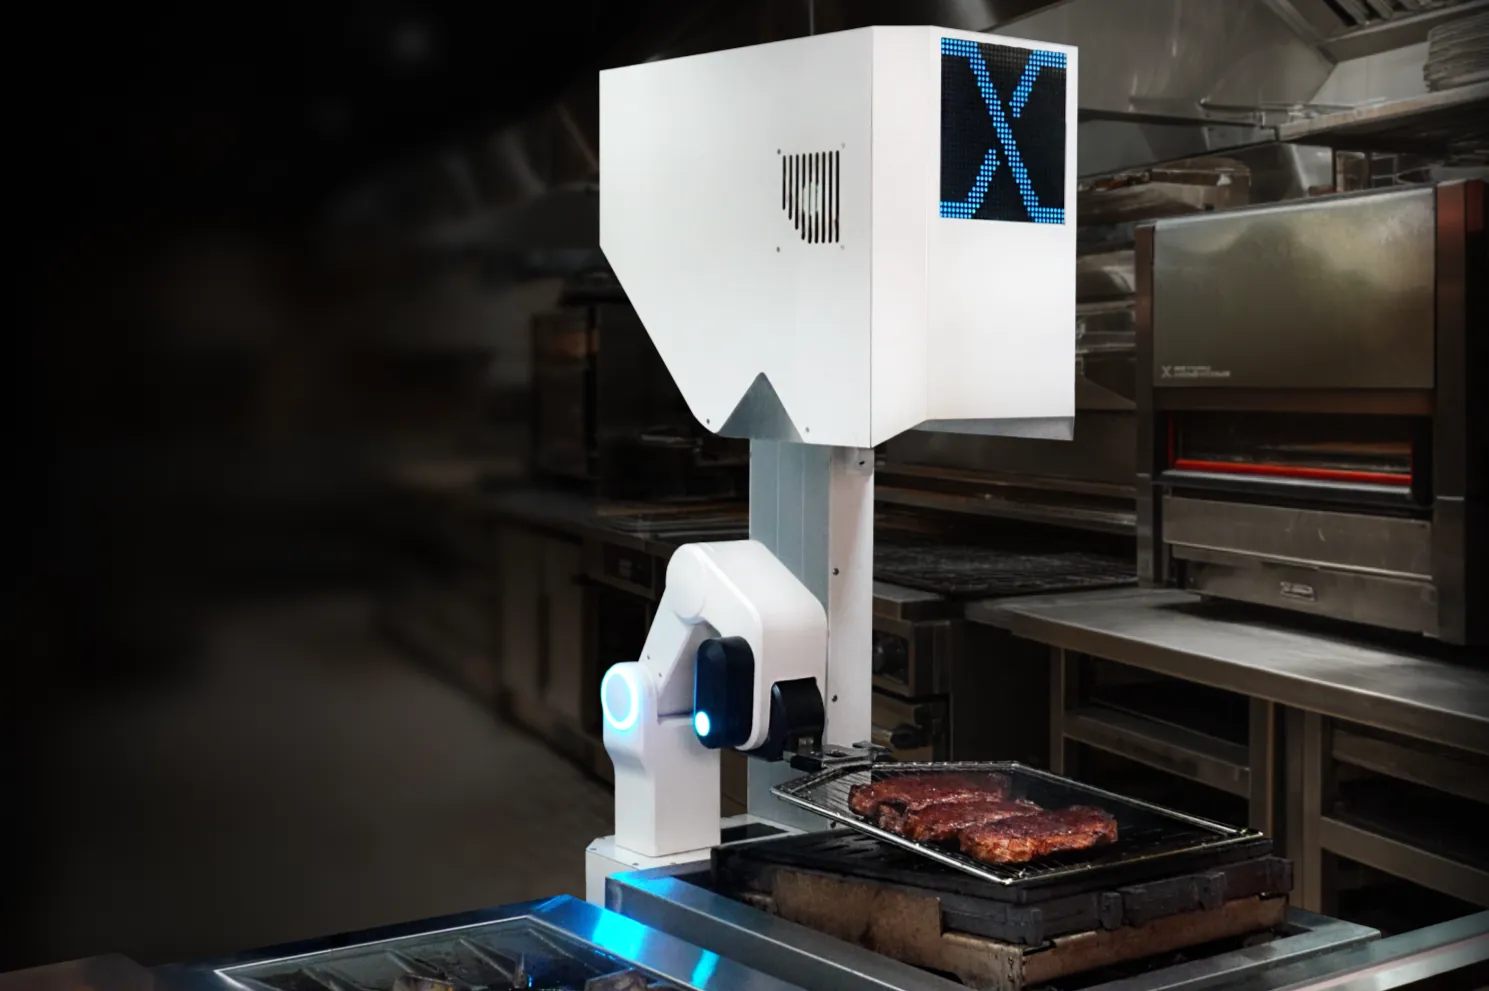
비욘드허니컴은 세계 최대의 Physical AI 데이터 플랫폼을 만듭니다. 연구실 데모가 아니라 실제 매장에 로봇을 배포하는 방식으로요.
우리가 가는 길
• 지금까지: AI·로봇·센서·하드웨어를 전부 자체 개발해 2년간 실제 매장에 300대를 배포했습니다.
• 내년: 사람처럼 조리하는 로봇을 출시하고, 180조 규모 상업용 주방 시장에 1,000대를
배포합니다.
• 그다음: 현장 데이터가 모델을 개선하고, 더 나아진 로봇이 다시 더 많은 데이터를 만드는
Self-Learning Flywheel을 완성합니다.
• 그리고: 이렇게 확보한 데이터를 오픈소스로 공개합니다. 이 개방이 세상에서 가장 빠른 속도를 만든다고 믿습니다.
주요업무
• Robotics Mechanism 개발/설계/검토
• 로봇 관절용 액추에이터 개발
• 차세대 개발제품에 적용 필요한 Mechtronics 제어
• 로봇 양산을 위한 스펙 결정 및 설계/검증 (안정화/최적화)
• 실제 사용 환경에서의 다양한 HW 이슈 해결 (트러블 슈팅)
자격 요건
• 기계, 전기/전자, 메카트로닉스 등 관련 전공 학사 이상, 관련 경력 3년 이상
• 로봇, 자동화 장비, 정밀 구동계 등에서 구동 메커니즘 설계 경험 (모터, 감속기, 링크, 리니어
가이드 등)
• SolidWorks, NX 등 3D CAD 기반 기구 설계 및 도면화 역량
• 시제품 제작부터 조립, 테스트, 설계 개선까지 직접 해 보신 분
• 기구·전장·제어가 얽힌 문제를 시스템 관점에서 디버깅할 수 있는 분
우대사항
• 로봇 관절 액추에이터 설계 경험 (BLDC 모터, 엔코더, 감속기 통합 / Harmonic, cycloidal,
planetary 등)
• 양산 제품 경험 (DFM/DFA, 공차 설계, 내구 시험, 원가 절감)
• 실제 필드 장비 트러블슈팅, 제어 엔지니어와 함께 성능을 최적화한 경험
• 로보틱스 관련 석·박사
채용절차
서류 접수/검토 » 1차면접 (직무/기술 전문성 및 Culture Fit) » 설계 과제 리뷰 » 2차면접 » Reference Check » 처우 협의 » 최종 합격 및 입사
지원 방법 : 이력서(자유 양식)/포트폴리오 등
기타 유의 사항: 지원서 내용 중 허위 사실이 발견되거나, 입사 후 사전 동의 없는 겸업은 채용 취소 사유
정규직 근로자의 경우, 입사 후 3개월 동안은 업무 능력 등을 확인/검증하는 수습 기간
기타안내
비욘드허니컴은 본인의 역량과 성과로 증명하실 수 있는 분께 확실한 처우로 대우해드리고자 합니다!
• 핵심 리드급의 경우 기재된 연봉범위 외 협의 가능
• 회사의 목표 달성 지표에 따른 추가 보상
• 개인 성취 지표 기반의 파격적 연봉 인상 및 스톡옵션 제공
• 고용 형태 : 정규직
• 근무지 : 서울 강남 언주역 (9호선) 5번 출구 근처 오피스
• 근무시간 : 10시 출근 ~ 6시 퇴근 (11시까지 자율 출근)
우리는 장시간 근무보다 높은 집중도와 빠른 의사결정을 중요하게 봅니다. 기본 근무시간은 주 40시간이며, 불필요한 회의와 보고를 줄이고 엔지니어가 설계·실험·검증에 집중할 수 있는 환경을 지향합니다.
이 포지션에 필요한 전문분야/기술
제품개발
협동로봇
프로토타이핑
선행개발
3D프린팅

(주)비욘드허니컴
정보 보기
누적 투자 금액
190억원 이상
투자사
엘비인베스트먼트, 한국산업은행, 데브시스터즈벤처스, 포스코기술투자, 비에이파트너스, 포항공과대학교기술지주, 유티씨인베스트먼트, 팁스(TIPS), 네이버 D2SF
리멤버에서 수집한 기업 정보입니다.
정보 수정이 필요할 경우, 아래 경로로 요청해 주세요.
리멤버 앱 > 더보기 > 1:1 문의
먼저 입사한 실무자에게 조언을 구해보세요
로그인하고 현직자에게 궁금한 점을 물어보세요
사용자가 커넥트에 입력한 정보를 기반으로 제공됩니다
(주)비욘드허니컴
Robotics/Mech Engineer
벤처 인증
시리즈 A
누적 투자 100억↑
1-50명
성과급
음료/간식 제공
건강검진
스톡옵션
직급/직책과장
연봉7,000만 원
~1억 5,000만 원
~1억 5,000만 원
근무지서울특별시 강남구
경력3년~15년 차
학력학사 이상
마감일
채용 시 마감
이 공고를
주변에도 알려주세요
주변에도 알려주세요