
고레로보틱스(주)
로보틱스 펌웨어·제어 엔지니어
벤처 인증
누적 투자 60억↑
1-50명
음료/간식 제공
식대 지원
저녁 제공
점심 제공
임신/출산 지원
카페테리아
스톡옵션
교육비 지원
- 공고소개
- 주요업무
- 자격요건
- 우대사항
- 채용절차
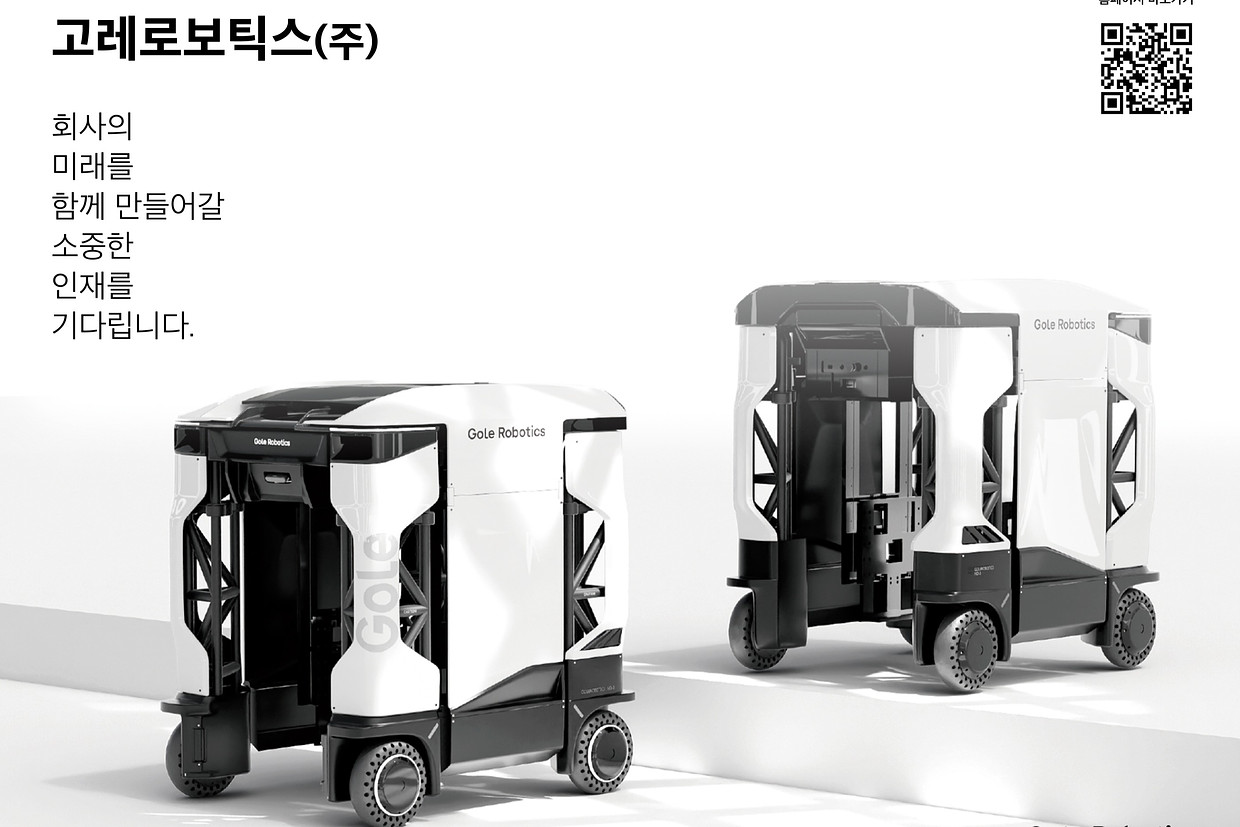
건설 현장에 투입되는 대형 무인화 모빌리티 플랫폼의 주행 제어 시스템을 함께 만들어갈 엔지니어를 모집합니다. 수 톤급 차체가 실제 현장에서 안정적으로 주행하도록 만드는 제어 시스템 개발을 담당합니다.
주요업무
• 대형 무인화 모빌리티 플랫폼의 주행 제어 시스템 개발
• 조향 및 구동계 제어(속도, 위치, 토크) 로직 개발
• 고하중(수 톤급) 차체의 구동 안정화 및 실장비 튜닝
• MCU 기반 임베디드 펌웨어 개발(C/C++)
• CAN, UART, LIN 등 통신 인터페이스 기반 장치 연동
• FreeRTOS 등 RTOS 기반 application 개발
• 시뮬레이션 및 실장비 검증, 현장 튜닝
자격 요건
• C/C++ 기반 임베디드 소프트웨어/펌웨어 개발 경험
• MCU 시스템 구조 이해 및 제어기 개발 경험
• 통신 인터페이스(CAN, UART, LIN 등) 이해
• RTOS(FreeRTOS 등) 기반 application 프로그램 개발 경험
• 로봇 제어 경험, 특히 다축 모션 제어 경험
• 운동학(Kinematics) 및 기본 제어이론에 대한 이해
우대사항
• 다관절 매니퓰레이터 제어 또는 역기구학(Inverse Kinematics) 경험
• PCB 설계에 대한 이해도 보유자
• 고하중(수 톤급) 장비 또는 대형 메커니즘의 제어·튜닝·안정화 경험
• ROS2 기반 로봇 개발 경험
• Gazebo, Isaac Sim 등 시뮬레이터 활용 경험
• 양산 설계 경험
• 모터 제어 경험
채용절차
서류면접 - 1차면접(온라인) - 2차면접(대면) - 처우 협의 - 최종 합격
이 포지션에 필요한 전문분야/기술
자율주행

고레로보틱스(주)
정보 보기
누적 투자 금액
69억원 이상
투자사
비공개투자자
리멤버에서 수집한 기업 정보입니다.
정보 수정이 필요할 경우, 아래 경로로 요청해 주세요.
리멤버 앱 > 더보기 > 1:1 문의
고레로보틱스(주)
로보틱스 펌웨어·제어 엔지니어
벤처 인증
누적 투자 60억↑
1-50명
음료/간식 제공
식대 지원
저녁 제공
점심 제공
임신/출산 지원
카페테리아
스톡옵션
교육비 지원
연봉협의
근무지서울특별시 강남구
경력5년~10년 차
학력학사 이상
마감일
채용 시 마감
이 공고를
주변에도 알려주세요
주변에도 알려주세요