
고레로보틱스(주)
로보틱스 매니퓰레이터 엔지니어
벤처 인증
누적 투자 60억↑
1-50명
음료/간식 제공
식대 지원
저녁 제공
점심 제공
임신/출산 지원
카페테리아
스톡옵션
교육비 지원
- 공고소개
- 주요업무
- 자격요건
- 우대사항
- 채용절차
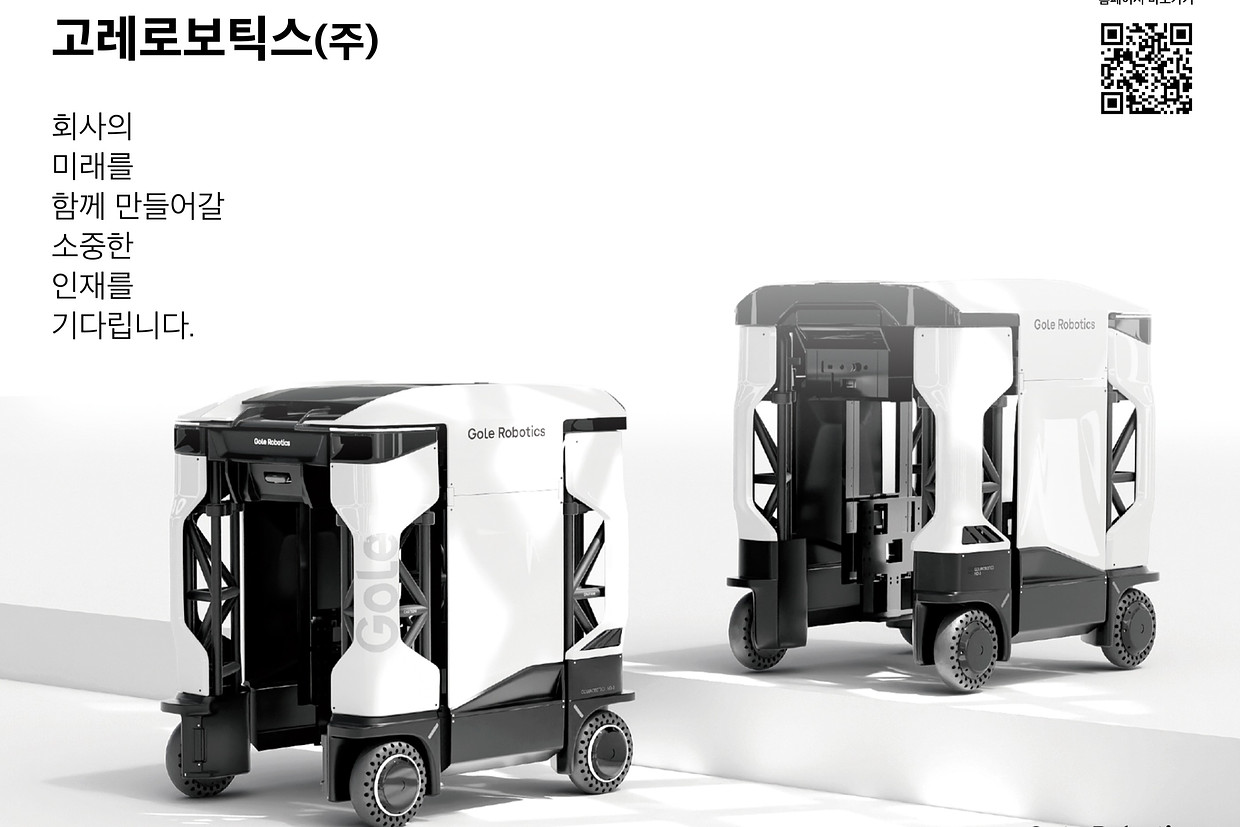
다관절 매니퓰레이터와 로봇의 움직임을 직접 구현하며 차세대 자율 건설로봇의 핵심 제어 시스템을 개발할 로봇 제어 엔지니어를 찾습니다.
역기구학, 궤적 생성부터 다축 모션 제어, MCU 기반 임베디드 제어기 개발과 실장비 튜닝까지 로봇 제어 전 과정을 경험할 수 있습니다.
주요업무
• 다관절 매니퓰레이터 및 관절 메커니즘 제어 시스템 개발
• 역기구학(Inverse Kinematics) 및 궤적 생성(Trajectory Generation) 알고리즘 개발·적용
• 모터/구동계 제어(속도, 위치, 토크) 및 다축 모션 제어
• MCU 기반 관절 구동 제어기 개발(C/C++)
• CAN, UART 등 통신 인터페이스 기반 다축 모션 제어
• FreeRTOS 등 RTOS 기반 application 개발
• 시뮬레이션 및 실장비 검증, 현장 튜닝
자격 요건
• C/C++ 기반 임베디드 소프트웨어/펌웨어 개발 경험
• MCU 기반 제어기 개발 경험
• 다축 모션 제어 또는 매니퓰레이터 제어 경험
• 운동학(Kinematics) 및 기본 제어이론에 대한 이해
• 통신 인터페이스(CAN, UART 등) 이해
우대사항
• 모빌리티(주행/조향) 제어 개발 경험
• PCB 설계에 대한 이해도 보유자
• ROS2 기반 로봇 개발 경험
• Trajectory Planning 및 Motion Planning 경험
• Mobile Manipulator 또는 산업용 로봇 개발 경험
• Gazebo, Isaac Sim 등 시뮬레이터 활용 경험
• 양산 설계 경험
• 모터 제어 경험
채용절차
서류면접 - 1차면접(온라인) - 2차면접(대면) - 처우 협의 - 최종 합격
이 포지션에 필요한 전문분야/기술
자율주행

고레로보틱스(주)
정보 보기
누적 투자 금액
69억원 이상
투자사
비공개투자자
리멤버에서 수집한 기업 정보입니다.
정보 수정이 필요할 경우, 아래 경로로 요청해 주세요.
리멤버 앱 > 더보기 > 1:1 문의
고레로보틱스(주)
로보틱스 매니퓰레이터 엔지니어
벤처 인증
누적 투자 60억↑
1-50명
음료/간식 제공
식대 지원
저녁 제공
점심 제공
임신/출산 지원
카페테리아
스톡옵션
교육비 지원
연봉협의
근무지서울특별시 강남구
경력3년~10년 차
학력학사 이상
마감일
채용 시 마감
이 공고를
주변에도 알려주세요
주변에도 알려주세요