
고레로보틱스(주)
자율주행 OUTDOOR SLAM 엔지니어
벤처 인증
누적 투자 60억↑
1-50명
음료/간식 제공
식대 지원
저녁 제공
점심 제공
임신/출산 지원
카페테리아
스톡옵션
교육비 지원
- 공고소개
- 주요업무
- 자격요건
- 우대사항
- 채용절차
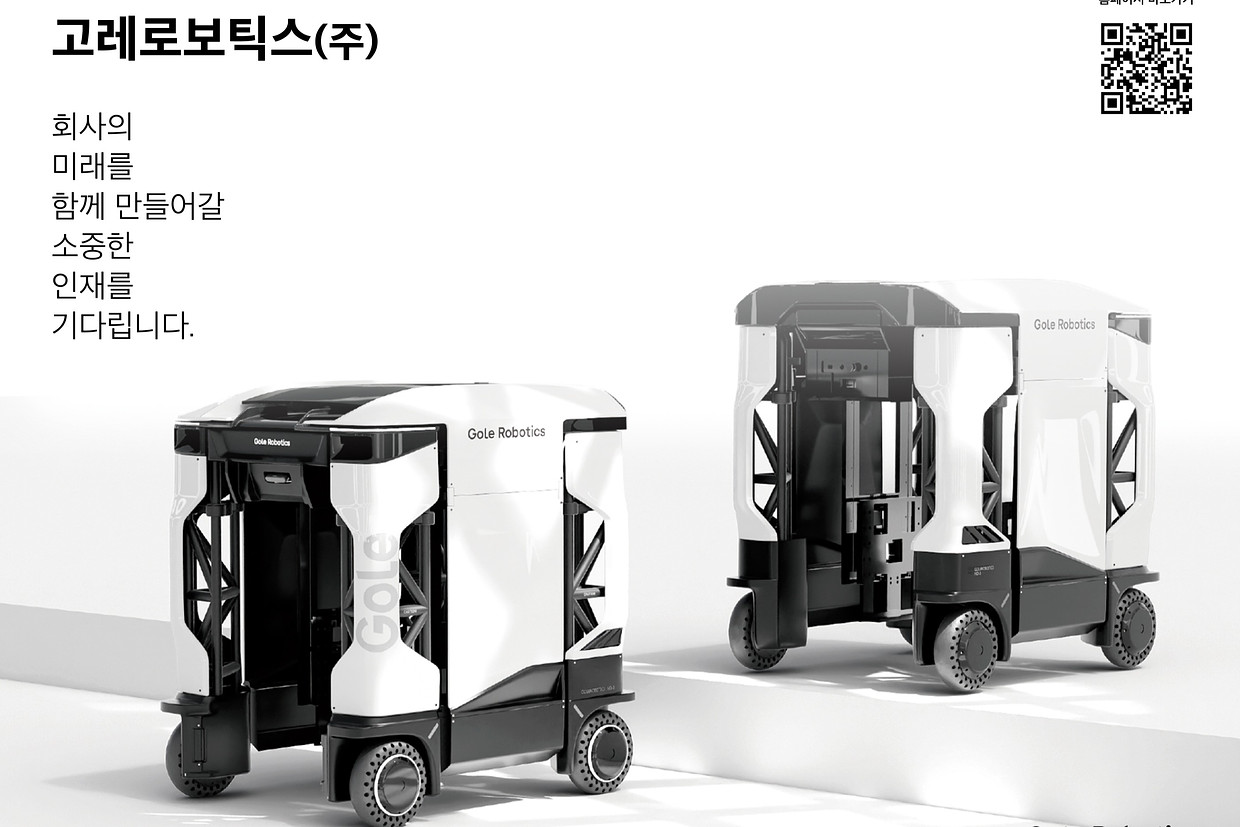
로봇이 어디 있는지를 가장 어려운 환경에서 해결할 OUTDOOR SLAM 엔지니어를 찾습니다.
실제 건설 현장에서 SLAM 기술을 제품으로 완성해보세요.
주요업무
• 비정형 야외 환경에서의 최적화 안정성 개선
• Indoor / Outdoor SLAM 및 Localization 기능 개발
• LiDAR, IMU, Wheel Odometry 기반 센서 융합 위치 추정 기술 개발
• 실외 비정형 환경에서의 위치 추정 강건성 개선
• ROS / ROS2 기반 실제 로봇 시스템 통합 및 현장 성능 검증
자격 요건
• Outdoor SLAM 또는 LiDAR-Inertial SLAM 개발·적용 경험
• 확률론적 추정, 최적화, 선형대수 등 SLAM 관련 수학적 기초 역량
• C++, Eigen, PCL, ROS 또는 ROS2 활용 능력
우대사항
• Visual SLAM, Visual Odometry 또는 VIO 개발 경험
• Factor Graph, ESKF 또는 IEKF 기반 상태 추정 개발 경험
• 진동, 휠 슬립, 비평탄 노면, 동적 객체가 존재하는 환경에서의 SLAM 적용 경험
• 자율주행 로봇, AMR 또는 AGV 제품 적용 경험
• 관련 논문, 특허, GitHub 또는 기술 포트폴리오 보유자
채용절차
서류면접 - 1차면접(온라인) - 2차면접(대면) - 처우 협의 - 최종 합격
이 포지션에 필요한 전문분야/기술
자율주행

고레로보틱스(주)
정보 보기
누적 투자 금액
69억원 이상
투자사
비공개투자자
리멤버에서 수집한 기업 정보입니다.
정보 수정이 필요할 경우, 아래 경로로 요청해 주세요.
리멤버 앱 > 더보기 > 1:1 문의
고레로보틱스(주)
자율주행 OUTDOOR SLAM 엔지니어
벤처 인증
누적 투자 60억↑
1-50명
음료/간식 제공
식대 지원
저녁 제공
점심 제공
임신/출산 지원
카페테리아
스톡옵션
교육비 지원
연봉협의
근무지서울특별시 강남구
경력5년~10년 차
학력학사 이상
마감일
채용 시 마감
이 공고를
주변에도 알려주세요
주변에도 알려주세요